GS 算法详解:从相位恢复到纯相位全息图
如果相机只能拍到光强,怎样知道光波的相位?反过来,如果一块空间光调制器只能改变相位,怎样让一束高斯光在远处形成指定的光强图案?
这两个问题分别属于相位恢复与计算全息设计。它们都可以从同一个简单的迭代思想出发:在两个由传播关系连接的平面之间往返,每到一个平面,就把振幅改成已知值,同时保留当前估计的相位。
这就是本文讨论的 Gerchberg–Saxton 算法,简称 GS 算法。这里的 GS 不是数值线性代数中的 Gauss–Seidel 迭代。Gerchberg 与 Saxton 在 1972 年提出的方法针对成像面和衍射面强度已知时的相位问题;此后,这种迭代结构也成为计算全息的重要起点。早期工作的背景可参见 Gerchberg 的同期实验论文。
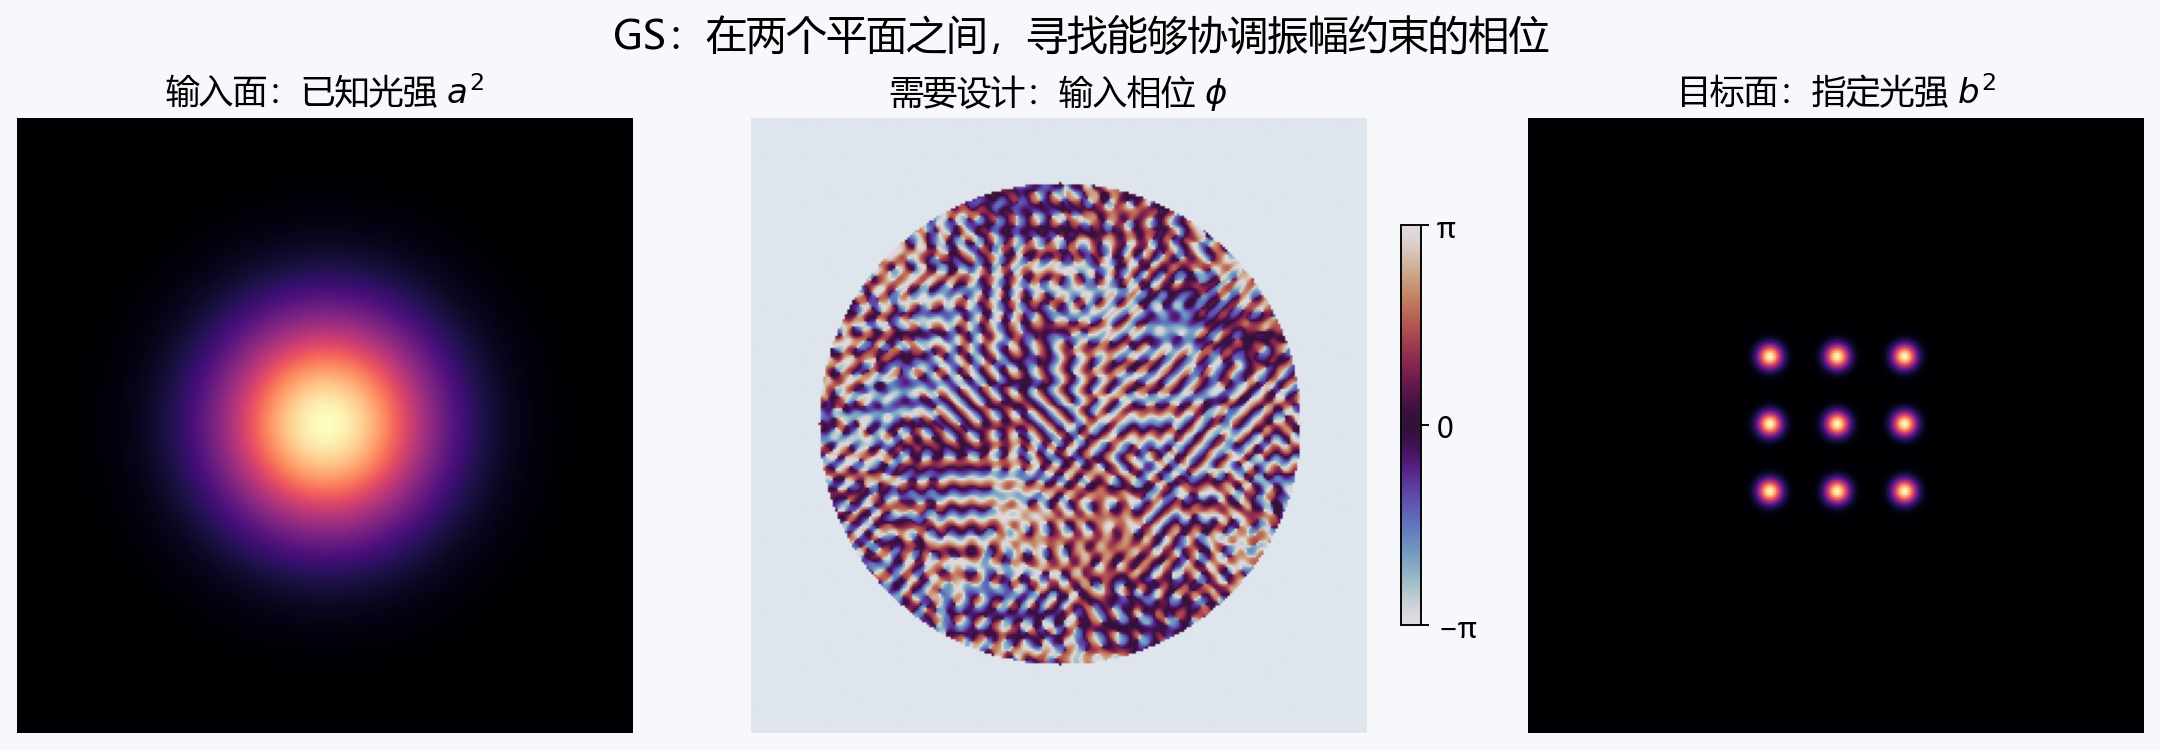
图 1|已知两端的光强,中间缺少的是相位。中图是本文九光斑算例计算出的输入相位,左右分别为入射光强和目标光强。两张光强图分别按自身范围显示,不能凭颜色比较两平面的峰值;相位色标单位为弧度,孔径外振幅为零、相位无物理意义,统一用浅灰色遮罩。本文六组图均由明确的公式、几何或数值计算生成,源码见文末。
本文先建立数学模型,再推导每一步为什么这样做,最后用可复现的九光斑算例解释算法的能力和局限。阅读时最需要分清三件事:振幅不等于强度、强制约束后的场不等于实际传播的场、误差下降不等于相位唯一或全局最优。
1. 相机究竟丢掉了什么?
1.1 复光场、振幅、相位与强度
在单色、标量模型下,一个横截面上的复光场可以写成
其中 是振幅, 是相位。省略介质阻抗等固定系数后,相机测到的强度是
因此,从强度得到振幅要取平方根:。如果把灰度图的像素值定义为目标强度,送入 GS 振幅约束的应当是灰度值的平方根。直接使用灰度值作为振幅,会把期望的强度轮廓再次平方。
相位描述不同位置的波振动到哪一步。相机不能在一个像素的强度读数中直接给出这个信息,但相位会影响不同位置的光传播后如何相干叠加,所以会改变另一个平面的强度。GS 就是利用传播把相位信息间接编码到第二张强度图中的事实。
1.2 为什么不是一次逆傅里叶变换就够了?
设目标面复场为 。如果振幅 和相位 都已知,那么 就给出输入复场。但实验或设计任务通常只给出 。
直接计算 ,实际上偷偷假设了目标面相位处处为零。得到的输入振幅通常既不等于测得的物面振幅,也不等于照射在 SLM 上的固定光束振幅。GS 的迭代,就是逐步调整这个未知目标相位,使反传结果更符合输入面的要求。
2. 一个数学框架,两类不同任务
本文将离散输入场记为 ,输出场记为 ,并采用单位化二维离散傅里叶变换:
最后一个等式是 Parseval 能量关系。这里的范数包含数组中全部像素。
| 问题 | 输入面已知什么 | 输出面已知什么 | 最终想得到什么 |
|---|---|---|---|
| 双平面相位恢复 | 测得的振幅 | 测得的振幅 | 与测量及先验相容的未知相位 |
| 纯相位全息设计 | 光束和孔径决定的振幅 | 人为设定的目标振幅 | 能产生接近目标强度的输入相位 |
相位恢复中,理想无噪声数据应来自同一个真实场;全息设计中,两个振幅往往是分别指定的,未必存在任何相位能同时精确满足它们。后者即使实现完全正确,也可能只能得到近似解。
2.1 先满足必要的功率条件
在本文单位化、完整采样且无损的离散模型中,精确解必须满足
设计目标只指定形状时,可以先令 ,再统一缩放:
这是功率匹配,不代表两个约束已经兼容。若功率没有匹配,反三角不等式直接给出
也就是说,单是总功率不一致,就已经规定了一个无法靠迭代消除的误差下限。
真实测量要考虑像素面积、曝光时间、相机增益、光路损耗以及有限探测范围。不能将两幅未经标定、视场不同的相机照片简单归一化,就宣称它们构成一致的完整双平面数据。
3. 为什么“保留相位、替换振幅”有道理?
暂时只看一个像素。当前复数为 ,已知这个像素应有振幅 ,所以允许的复数必须落在半径为 的圆周上。
在这些允许点中,寻找离当前值最近的点:
将模平方展开:
当 时,余弦取最大值,距离就最小,因此 。最小距离是 。于是逐像素投影可以写成
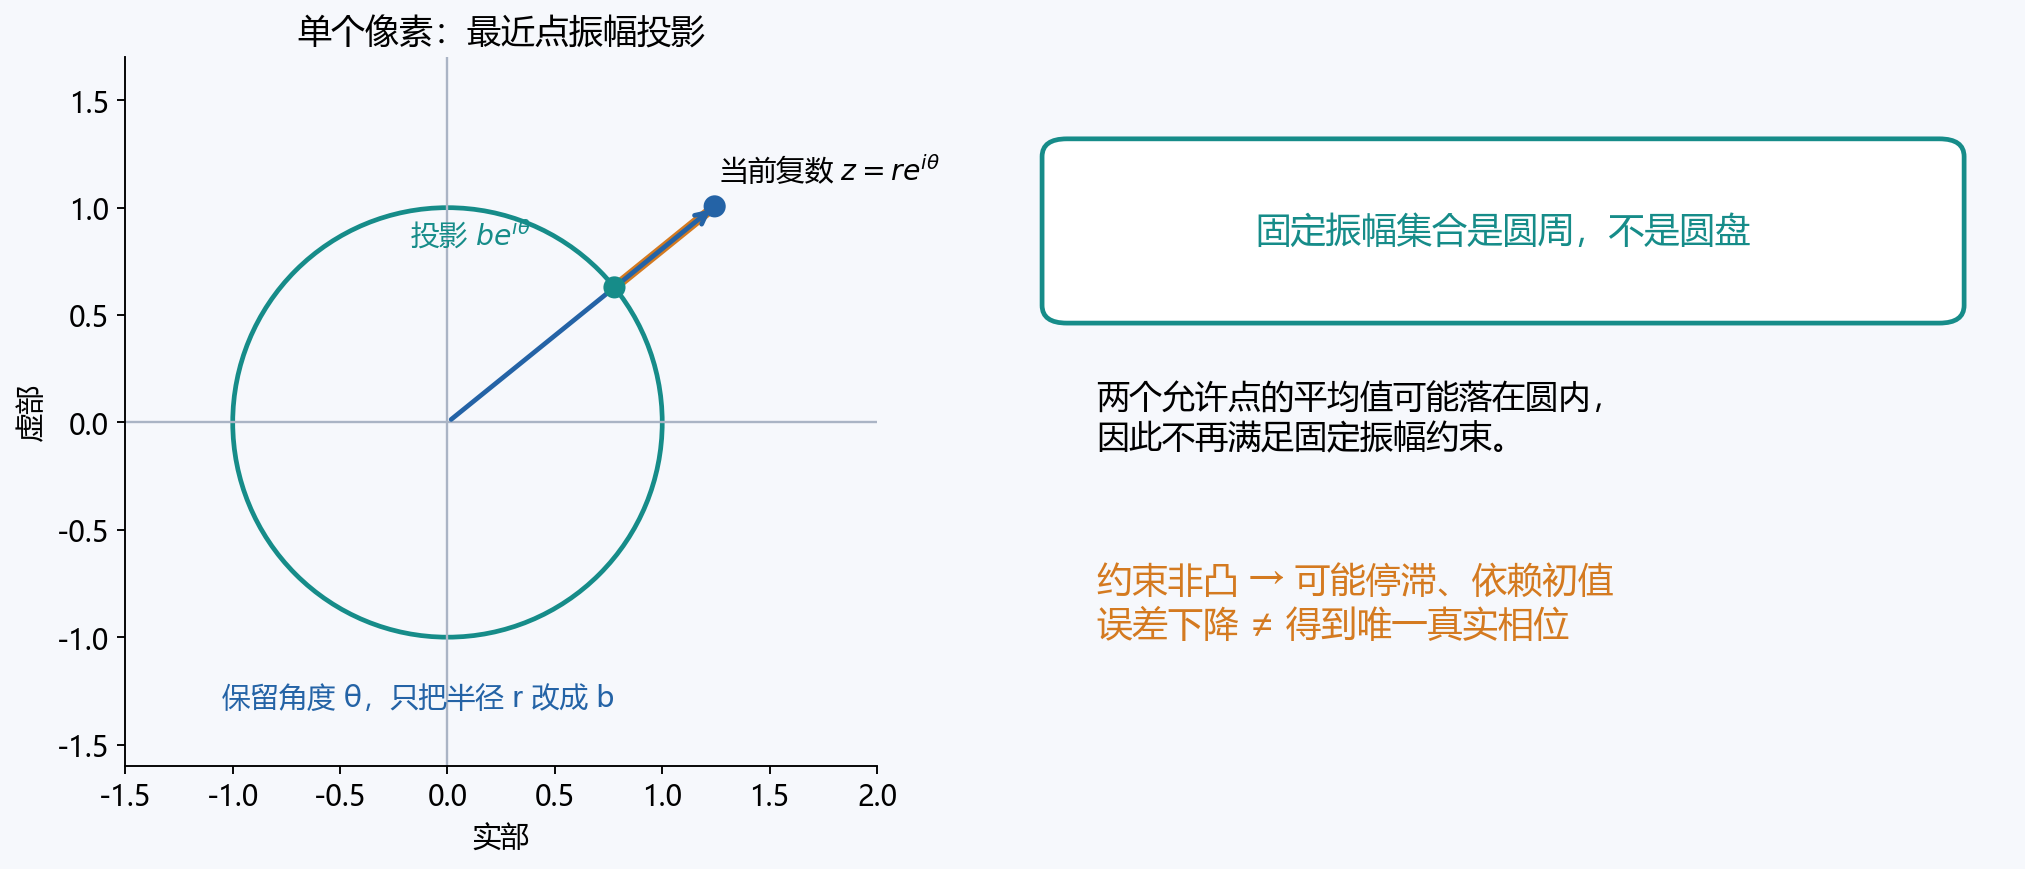
图 2|振幅替换是欧氏距离意义下的最近点投影。圆周上的每一点都满足振幅要求,但集合不是凸集:两个允许点的平均值一般不在圆周上。图中半径归一为 1。
两个边界情况需要说清楚:当 时,投影就是零;当 而 时,相位没有定义,圆周上所有点都同样近。代码中使用 np.angle(0)=0 是一种确定性的选择,也可以采用已有相位等约定。
不要不加区分地写成 b * z / (abs(z) + eps):它避免了除零,却让非零点的输出振幅也偏离 ,在严格零点更无法产生目标非零振幅。若要实现数学上的精确振幅投影,显式处理相位或零点更清楚。
4. 从初值到完整的一次迭代
4.1 初始化
给输入面一个相位初值 ,构造
常见选择是独立随机相位,也可以使用平滑相位、透镜相位或上一次优化结果。初值会影响迭代路径。零相位并非永远错误,但在对称目标上可能让迭代长时间停留在特殊的对称结构中。
4.2 正向传播,并观察当前误差
此时 才是第 个输入相位实际产生的模拟强度。它通常不等于目标 。
4.3 在目标面施加振幅约束
帽子表示“施加约束后的场”。这一步人为使目标振幅正确,但 不一定能由当前输入振幅和某个可加载相位实现。
4.4 反向传播,再施加输入振幅约束
反传得到的振幅通常偏离 。将它恢复为 后,保留下来的新相位就是下一轮使用的相位。两端约束互相影响,必须反复协调。
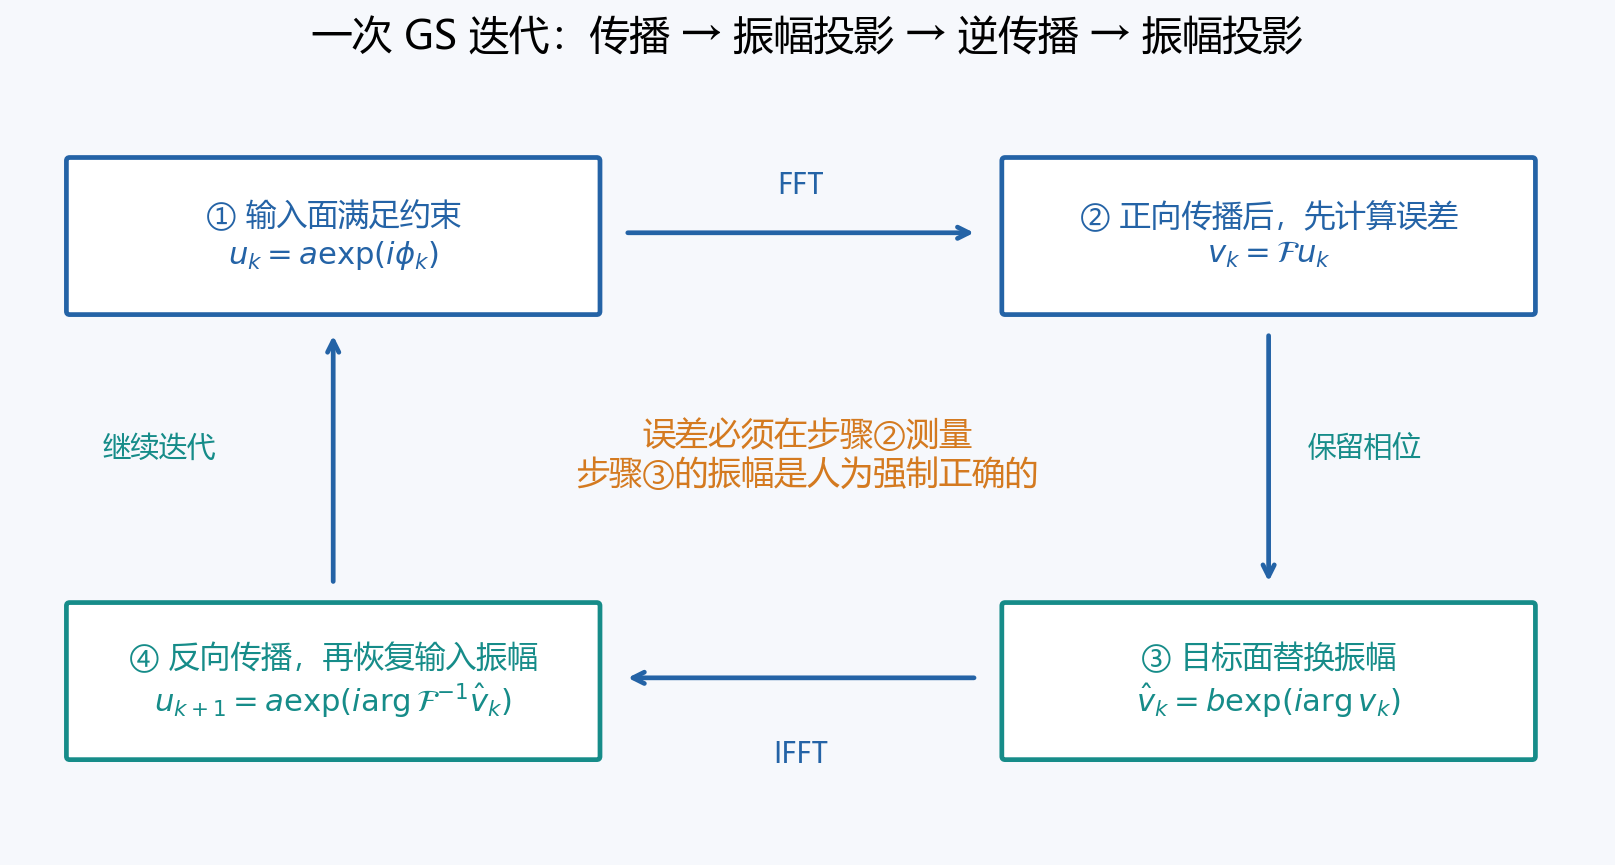
图 3|每一轮由两次变换和两次振幅投影构成。每次计算质量指标,都要使用目标面投影前的传播场。
将上述步骤合成一个式子:
结束迭代后,应重新从最后的 正向传播一次,计算 。如果输出了更新后的相位,却报告更新前的强度或误差,就会出现相位图与验证结果相差一轮的问题。
5. GS 的误差为什么会下降,又为什么仍会失败?
5.1 将两个约束放进同一个空间
定义输入振幅约束集合和傅里叶振幅约束集合:
因为 是酉变换,所以 也是对应欧氏距离的最近点投影。GS 就是在 和 之间交替投影。
5.2 误差不增的简洁推导
令 ,定义未归一化振幅误差
由于 是 在 中的最近点,而旧点 本来就属于 ,所以
下一轮中, 是 在 中的最近点,而 也属于 ,所以
因此,在固定振幅约束、精确投影、酉传播算子这些条件下,目标面振幅误差不增加。这里将经典误差下降论证用统一范数和投影记号展开;相关算法比较与原始讨论见 Fienup,1982。
5.3 这个证明没有保证什么?
它保证非负标量序列 有极限,却没有证明这个极限为零,也没有证明复场序列一定收敛到唯一解。
原因在于:两个约束是非凸的,可能不相交;即使存在交点,局部迭代也可能停在误差非零的停滞状态,或者很长时间只发生极小改进。于是“迭代 300 次后曲线平了”不能直接翻译为“求出了正确相位”。
更不能把上述结论直接套到其他指标。振幅误差不增,并不保证强度误差、每个光斑的均匀性或某个区域内的效率逐轮改善。 对加权目标、量化相位、裁剪传播、多平面组合等修改,也必须重新检查相应的算子和目标函数。
5.4 相位本身可能不唯一
如果 是一个解,那么 具有相同的输入、输出强度。因此,全局相位通常不可观测。只有单幅傅里叶强度时,还常有平移、共轭反演等歧义;增加已知输入振幅或其他先验后,这些变换未必仍然满足全部约束,不能一概保留或一概排除。
比较恢复相位和真值时,需要先消除可接受的全局相位差,并用环绕相位差 ,而不是直接相减。振幅为零的位置没有可比较的物理相位,应从相位误差统计中排除。
6. 怎样评价一个 GS 结果?
最基本的指标是实际传播场的相对振幅误差:
全息图的视觉效果直接对应强度,因此还应报告
这两个量都无量纲,但含义不同。由于 ,在较亮区域的小振幅偏差会变成更显著的强度偏差;不能将 直接称为“强度误差 10%”。
如果关心目标区域 内收集到多少光,可以定义
对光斑阵列,还可先在每个光斑周围同样大小的窗口中积分,得到功率 ,再用 衡量均匀性。窗口尺寸必须一起报告,否则不同算例的效率或均匀性无法直接比较。
最容易制造“完美结果”的错误,是拿 算误差。因为它的振幅被强制设为 ,此时误差几乎必然是零。正确做法是用可实现输入场 再传播,评估得到的 。
停止条件可以结合最大迭代次数、目标误差阈值,以及若干轮内的相对改进量。只有“改进很小”而没有达到任务精度要求时,应称为停滞,不能称为任务已经达标。
7. 可复现实验:让高斯光变成九个光斑
7.1 数值条件
这里设计的是纯相位全息图,不假设存在一个等待恢复的真实相位。模型采用无损、单色、标量、理想傅里叶传播;以下像素坐标都是模拟网格坐标。
| 参数 | 取值 |
|---|---|
| 网格 | |
| 输入振幅 | |
| 输入圆孔径 | 半径 100 像素,外部振幅为零 |
| 目标 | 个等强二维高斯光斑 |
| 光斑中心 | 横、纵坐标各取 像素 |
| 单光斑强度标准差 | 像素 |
| 总功率 | 输入和目标均归一为 1 |
| 初相位 | NumPy default_rng(7),在 均匀分布 |
| GS 更新次数 | 300 |
输入高斯表达式中的 65 是振幅降到 的半径,也是强度降到 的半径。目标中的 3.5 则是强度高斯的标准差,两种参数定义不能混淆。
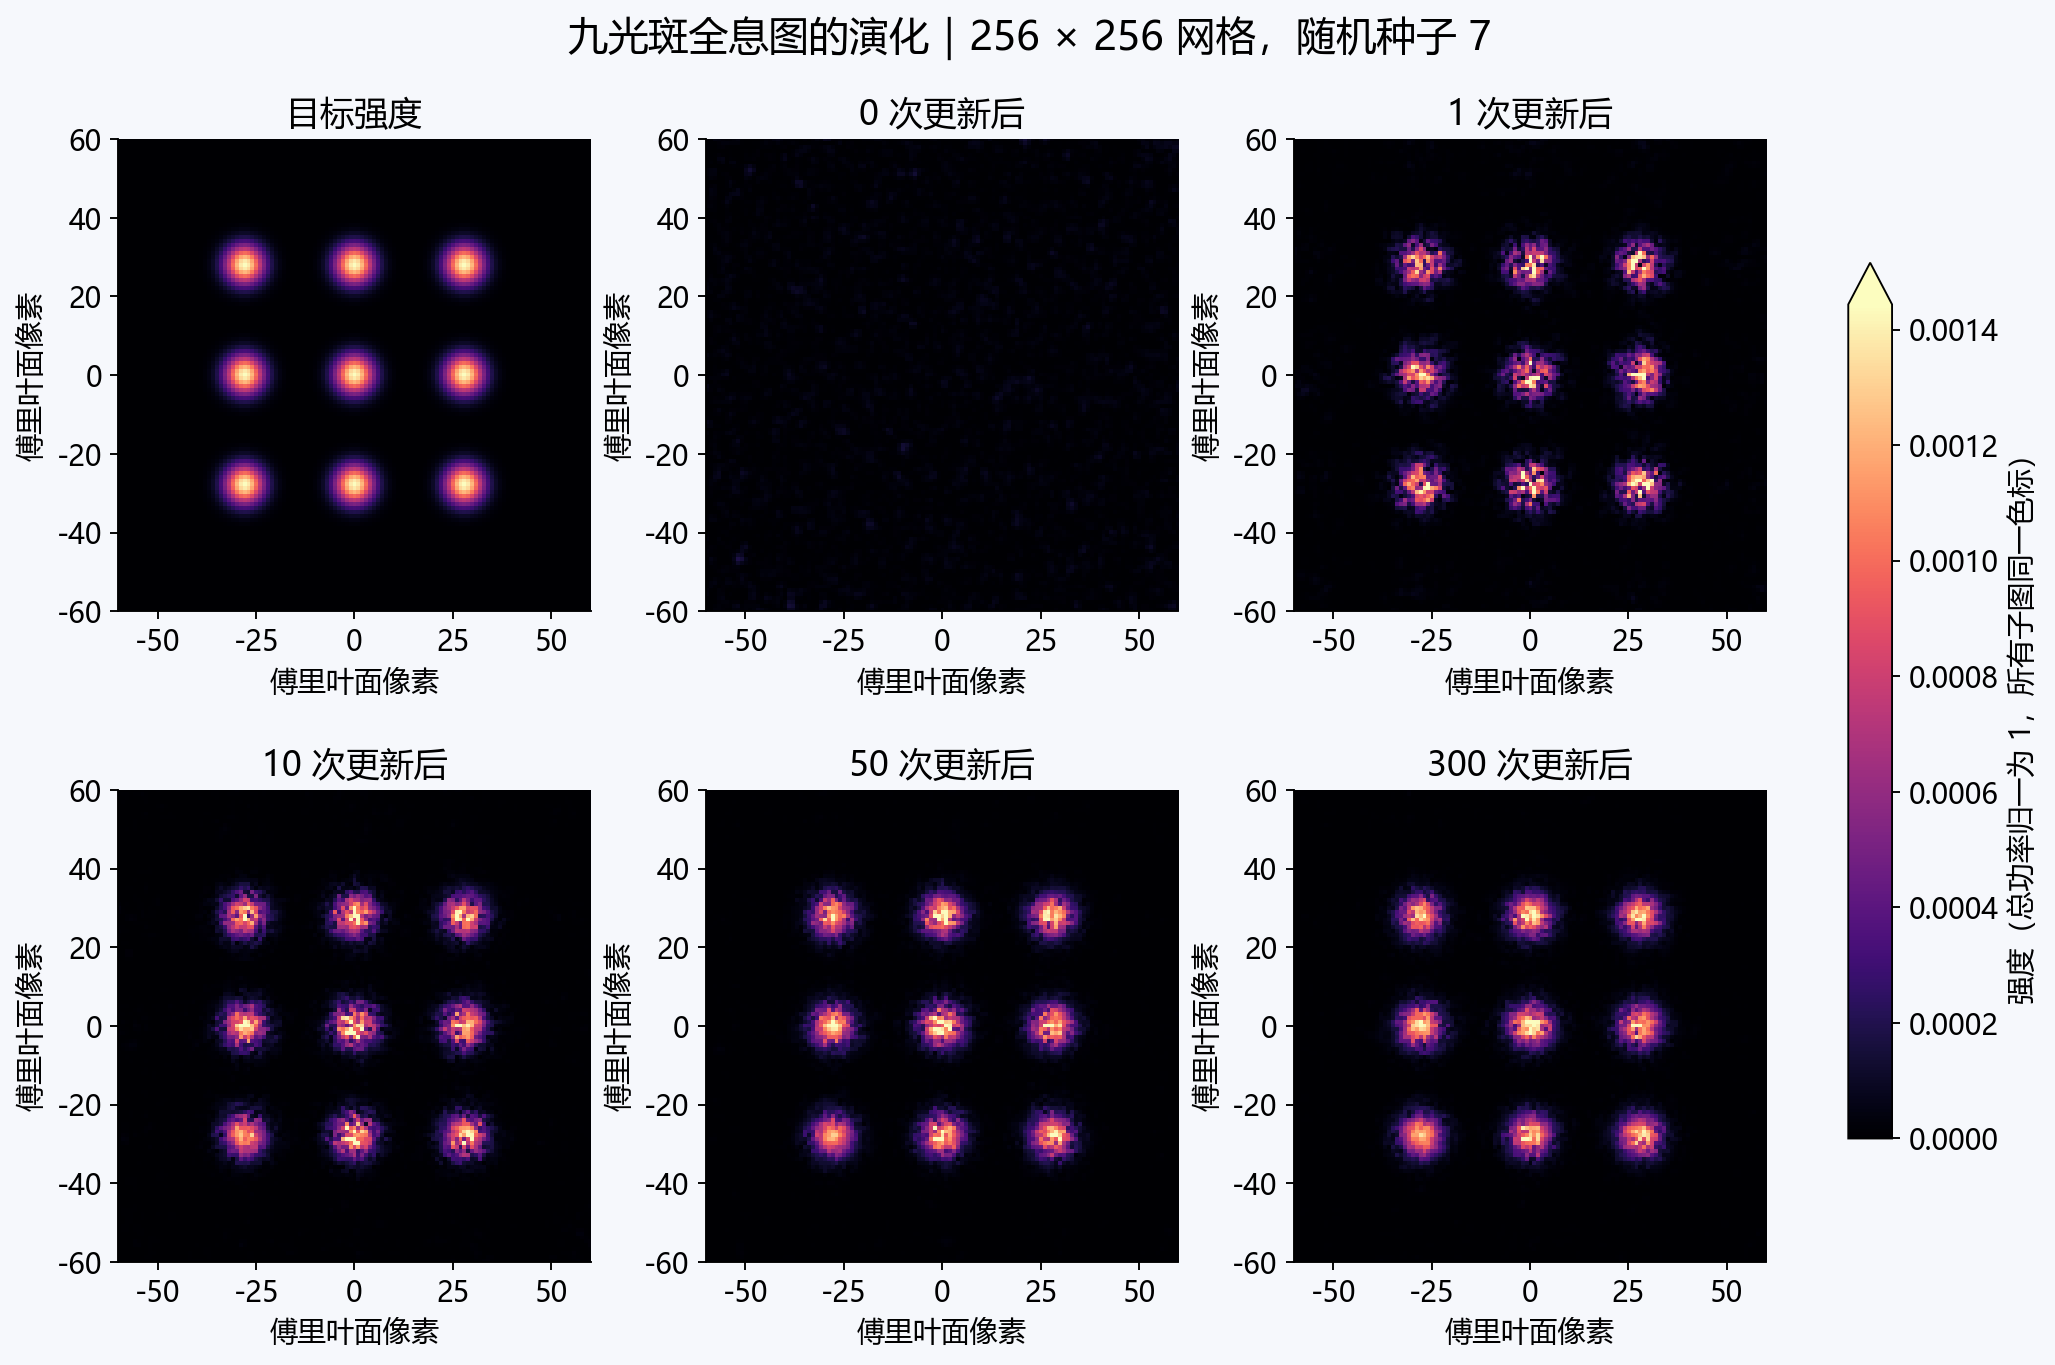
图 4|目标及迭代结果的中心区域,所有子图共享同一个线性色标;超过目标峰值的部分按色标上限饱和显示,峰值差异另见图 5 的定量截面。第 0 次是随机相位初始结果;后续每幅图都从满足输入振幅约束的相位重新传播得到。显示裁剪到中心区域,但迭代及全局误差使用完整的 网格;初始随机场的大量功率分散在图框之外。
第一轮更新就把能量明显集中到目标区域,但继续迭代后仍可看到背景、局部起伏和光斑形状误差。GS 很快产生“像目标的图”,精确逼近则困难得多。
7.2 实际计算结果
| 完成的更新次数 | 相对振幅误差 |
|---|---|
| 0 | 1.277382 |
| 1 | 0.478160 |
| 10 | 0.353803 |
| 50 | 0.308642 |
| 300 | 0.288974 |
300 次更新后的相对强度误差为 0.209418。以九个光斑中心为圆心、半径 8 像素的九个不重叠圆盘作为信号区域,重建光的区域功率占比为 **84.02%**,九个圆盘积分功率的变异系数为 **4.21%**。
同样的圆盘只包含目标高斯总功率的 **92.24%**,因为高斯本身有尾部。因此,84.02% 是针对该区域定义的模拟功率占比,不能直接等同于 SLM 的实验衍射效率,也不能把区域外所有光都算成算法产生的杂散光。
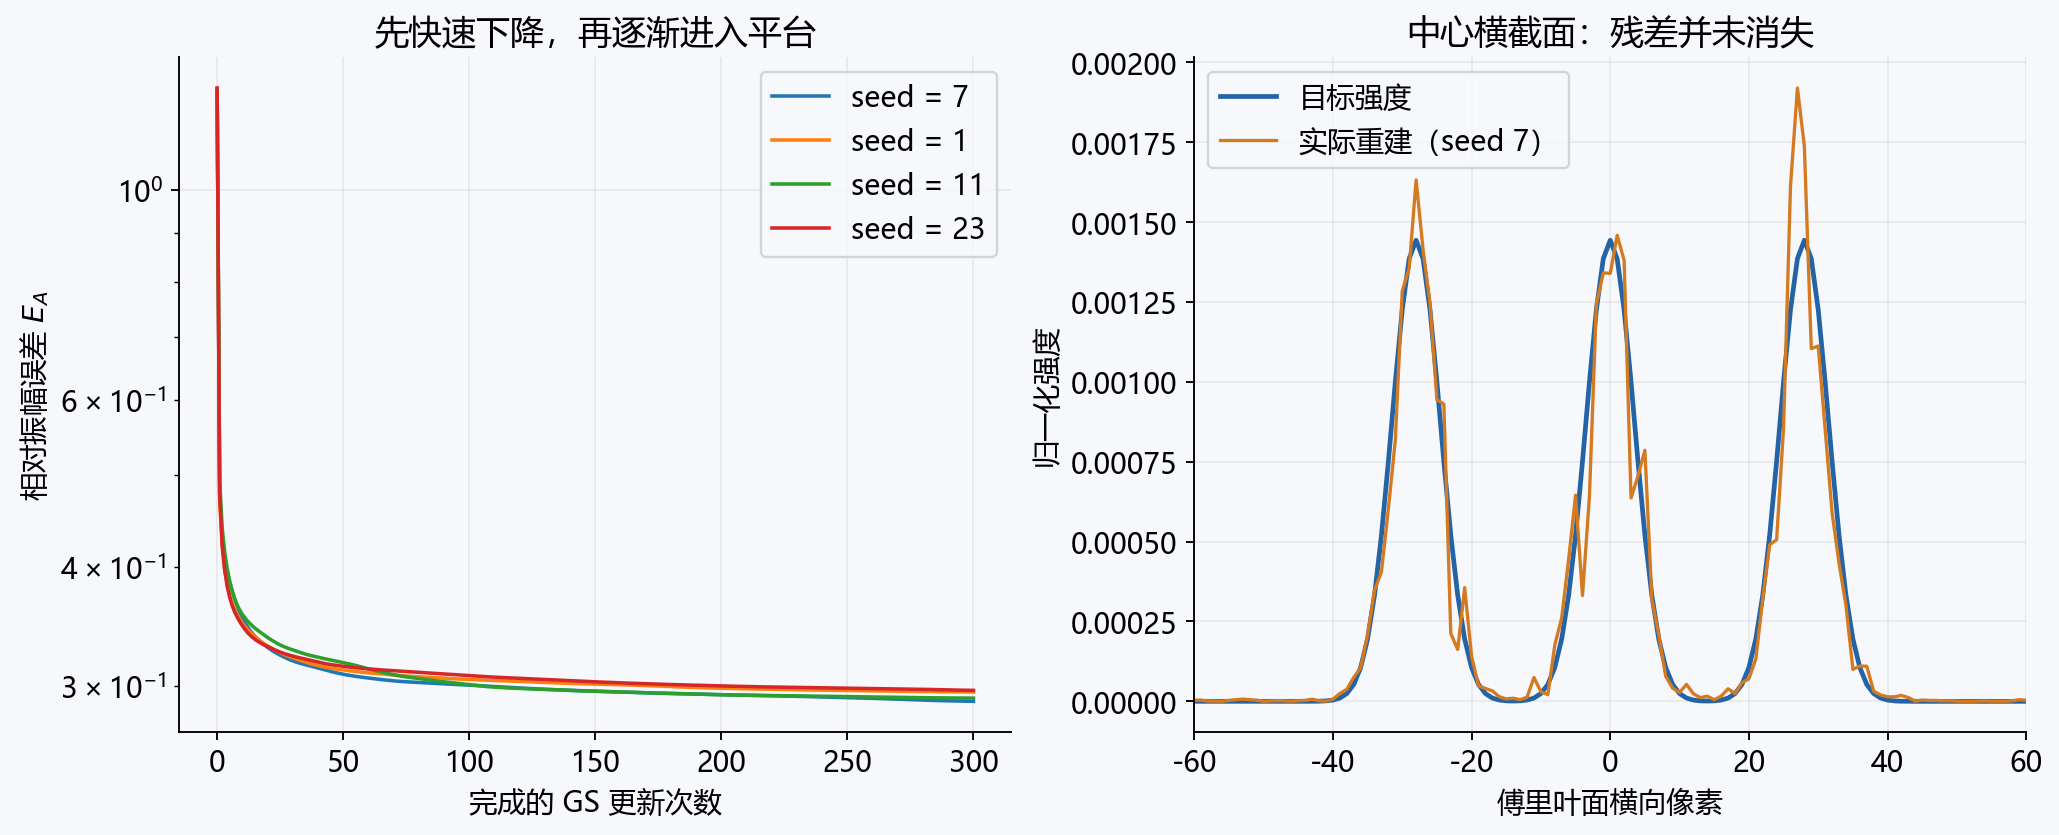
图 5|左:随机种子 1、7、11、23 的振幅误差都不增,但到达不同的最终值。右:种子 7 的中心横截面,直接比较实际强度与目标强度,未对两条曲线分别按峰值归一化。
四个种子的最终振幅误差约为 0.295570、0.288974、0.291237、0.296787。这说明多初值比较有实际价值,但这四次计算既不是全局最优性证明,也不能证明目标绝对不可实现。
7.3 数值实现做了哪些检查?
随文程序检查了奇数和偶数网格上的 FFT 往返、Parseval 关系、与显式 DFT 矩阵的独立比较、输入振幅约束、全局相位不改变强度,以及全部四条误差曲线的不增性质。
本次计算中,FFT 往返相对误差小于 ,显式 DFT 与 FFT 的相对差为 以内,最终功率相对偏差小于 。这些结果验证了离散实现内部的一致性,并不替代实验光路、像素标定或真实器件响应的验证。
8. Python 实现:核心并不长
下面代码给出与本文算例相同的核心算法。数组必须同形状、有限、非负且具有非零总功率;示例在进入迭代前完成统一归一化。
1 | import numpy as np |
norm="ortho" 使变换酉归一化,输入、输出数组的模平方和可以直接比较。常规 FFT 默认归一化也能实现 GS,但必须一致处理功率尺度及误差定义。
ifftshift → fft2/ifft2 → fftshift 则保证以数组中央作为坐标原点。不要因为偶数网格下 fftshift 和 ifftshift 看起来可以互换,就在所有位置使用同一个移位操作;奇数网格会暴露这种错误。
如果总像素数为 ,一轮需要两次二维 FFT,计算复杂度约为 ,主工作数组的内存复杂度为 。目标图、相位图、多个中间复场和保存的历史都会增加实际内存用量。
完整程序还会绘制本文六组图,比较四个初值,并导出误差指标与相位数组。它是可下载后直接运行的单文件程序,不依赖本博客代码。
9. FFT 数组怎样对应真实光学坐标?
9.1 傅里叶变换成立的光学条件
本文的传播关系适用于理想远场或适当的透镜傅里叶面模型。下面画出输入平面位于薄透镜前焦面、观察平面位于后焦面的标准结构,假定单色、近轴标量传播以及足够大的透镜孔径。
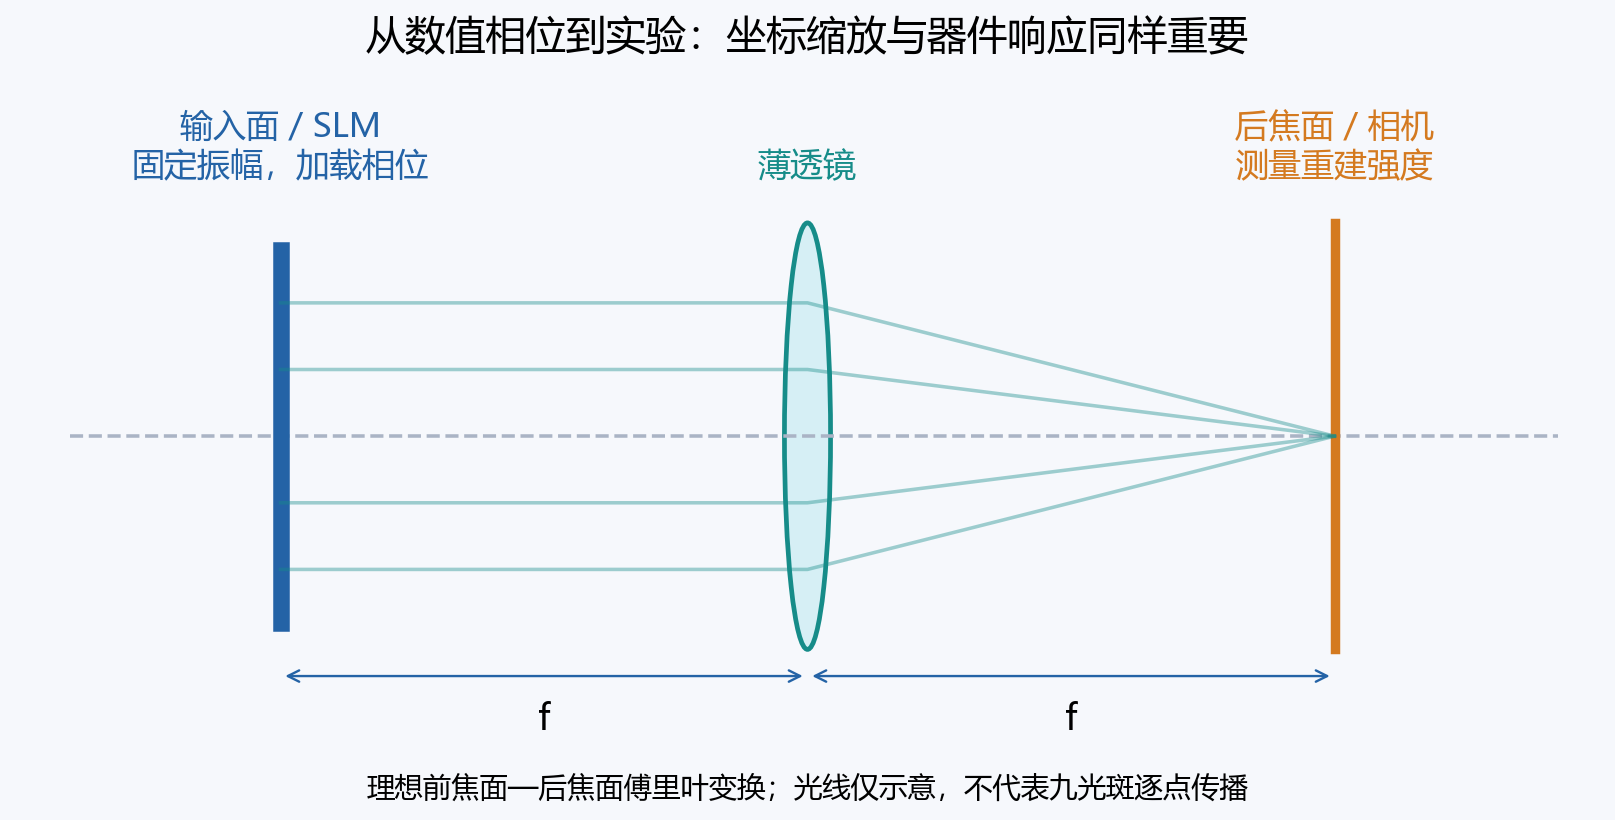
图 6|理想前焦面—后焦面系统,图中距离均为 。反射式 SLM 在实际光路中还需要折转、偏振设置和可能的中继系统;图示只用于说明传播模型。
物理后焦面场与输入面连续傅里叶变换对应,其频率坐标满足
整体常数、坐标尺度和由具体参考平面产生的已知相位因子,要与光学布局一致。若 SLM 实际位于透镜面,而不是前焦面,后焦面表达式会包含相应的已知相位因子;即使它不改变单个观察面的强度,也应在反向传播或扩展到其他平面时正确处理。
9.2 像素间距决定输出采样
输入面计算像素间距为 、横向点数为 时,DFT 的空间频率间距为 。于是后焦面像素间距为
例如使用 、、 和 ,则
这是把当前 256 点网格解释为 8 微米采样间距时的示例,不是某款 SLM 的规格。若有中继放大率,要使用折算到所选输入平面的有效采样间距;相机坐标也要按成像倍率配准。
9.3 补零、分辨率与视场不要混为一谈
在固定输入采样间距和实际孔径下增加外围零填充,会减小输出采样间距,帮助更细地采样衍射图样,但不会增加真实孔径,也不会自动提升物理分辨率。物理细节尺度还受有效口径、波长和数值孔径约束。
对于全息设计,零填充区域应始终属于输入零振幅区域,不能把新增像素当成可控制的 SLM 像素。DFT 还隐含周期延拓;图样靠近计算边界、传播区域过小或裁剪过强时,需要检查重复像和混叠影响。
10. 从理想相位图到 SLM,还差哪些步骤?
算法输出的是弧度相位,SLM 接收的通常是数字灰度。最简单的线性映射只是理想化示例,真实液晶器件应使用工作波长、偏振和温度条件下标定的灰度—相位响应。
首先,用实际入射光束的振幅和有效孔径替换理想高斯模型。其次,确认器件相位范围、位深、像素填充因子和坏点,并把这些约束反映到前向计算中。若只在最后将连续相位量化,必须用量化后的相位重新计算结果。
常见加载相位还包含用于选级的载波和像差补偿:
这里 指与该输入平面等效的已测相位像差,符号约定应与标定一致。不同位置的像差不一定都能直接压缩成这张单平面相位图。线性载波会平移衍射图样,有助于通过空间滤波区分目标衍射级和未调制零级光,但要同时检查可用带宽、目标偏移和系统口径。
实验检验的顺序应当是:加载实际可实现相位,拍摄目标面,做暗场及响应校正、坐标配准,再比较强度和积分功率。若模型与实测存在系统偏差,可以引入相机反馈来更新目标权重或补偿像差。这样形成的闭环包含真实测量误差,不能用理想仿真结果代替。
11. 什么时候需要 GS 的改进版本?
11.1 多初值:先用最直接的办法诊断停滞
使用多个随机种子,在相同计算预算下比较最终误差、效率与均匀性,往往比只给单个初值无限增加迭代次数更有信息量。不要只挑最好的一张图;至少保留初值、迭代次数和评价指标,才能复现。
11.2 加权 GS:针对光斑功率不均
对离散光斑阵列,可以根据当前各光斑的功率偏差调整下一轮目标权重,让偏弱的光斑得到更大的振幅要求。一个示意性的阻尼反馈形式是
这里 是目标光斑振幅权重, 和 分别是期望和当前积分功率。指数中的 来自振幅与功率的平方关系; 与功率同单位,用于限制暗光斑引起的数值发散。
这只是便于理解的反馈构造,不是所有“加权 GS”实现的统一公式。实际还需定义测量窗口、限制权重、统一功率尺度,并重新验证稳定性。因为目标权重随迭代改变,前面对固定目标的单调性证明不能直接沿用。
11.3 信号区与噪声区:把自由度用在重要位置
若实验只关心输出面的有限区域,就没必要要求整个平面都精确匹配一幅图。混合区域振幅自由度方法(MRAF)在信号区控制目标振幅,同时允许其他区域有更大振幅自由度,以换取关注区域的质量;代价可能是更多功率进入区域外。具体更新及性能应以 Pasienski 与 DeMarco 的原论文为准。
这也提示一个设计原则:背景是否必须严格为零,是物理任务要求,不应只是“目标图片的黑色像素”无意中施加的苛刻约束。
11.4 更换约束或传播模型
只有傅里叶强度、物面只有支持域或非负性先验时,问题与双振幅约束 GS 已不同,可以考虑误差下降法的其他形式或 HIO 等策略。HIO 包含反馈更新,不能简单理解为“把 GS 多跑几次”。
对于近场、多个离焦平面或多层目标,需要将 换成正确的菲涅耳或角谱传播算子,并为各平面定义约束与损失。在多个目标平面上达到一个约束,可能破坏另一个约束,更新顺序及权重也需要设计。
尤其要区分逆算子和伴随算子:无损且离散为酉算子的模型中二者相同;带孔径裁剪、探测丢失、吸收或非酉重采样时通常不相同。不能在有信息丢失的模型中直接“反向传播一下”,就假设上述误差下降证明仍然成立。此时常需要显式优化目标及匹配的梯度、正则化或统计噪声模型。
12. 常见问题与排查顺序
| 现象 | 优先检查 |
|---|---|
| 重建亮暗层次不对 | 是否把目标强度误当成振幅,漏了平方根 |
| 图案跑到角落、镜像或偏一像素 | 移位约定、变换符号、坐标方向和奇偶网格 |
| 第一轮之后报告误差为零 | 是否评估了人工替换振幅后的场 |
| 模拟误差长期平台 | 多初值对比、功率匹配、约束兼容性、目标是否过苛刻 |
| 固定目标下振幅误差明显上升 | 正反变换是否配对,投影是否精确,有无额外量化或裁剪 |
| 仿真好,实验差 | 入射光束、像差、偏振、SLM 相位标定、零级光及相机配准 |
| 光斑看起来一样亮,但捕获效果不同 | 比较同一窗口的积分功率,而不仅是单像素峰值 |
| 换了网格尺寸,物理光斑位置变了 | 是否同步更新了傅里叶面采样和物理坐标 |
理解 GS 最关键的一点,是把它看成一个由传播模型与约束集合共同定义的求解过程。相位不是凭空猜出来的,而是在两端振幅约束的反复协调中更新;结果是否可信,则要由实际可实现的输入场重新传播,并结合误差、能量、采样和实验标定来判断。
参考文献与复现资料
- R. W. Gerchberg and W. O. Saxton, A practical algorithm for the determination of phase from image and diffraction plane pictures, Optik 35, 237–246 (1972)。GS 原始论文。同期应用与该文引用见 Gerchberg, Nature 240, 404 (1972)。
- J. R. Fienup, Phase retrieval algorithms: a comparison, Applied Optics 21, 2758–2769 (1982)。作者机构提供的全文,DOI。
- M. Pasienski and B. DeMarco, A high-accuracy algorithm for designing arbitrary holographic atom traps, Optics Express 16, 2176–2190 (2008)。作者预印本,DOI。
本文的单像素投影展开、数值例子、作图和实现检查均在文中或源码中给出,图 1–6 为本文原创示意与模拟,不是论文实验图片。
- 下载完整计算、绘图与验证程序 gs_demo.py
- 下载本次运行的参数、误差及验证数据 validation.json
- 下载输入振幅、目标振幅、最终相位、重建强度及误差曲线 gs-result.npz
安装 NumPy 和 Matplotlib 后,运行 python gs_demo.py 即可在当前目录的 gs-output/ 下生成全部配图、结果数组和验证报告。中文图注需要系统中有微软雅黑或黑体等字体;缺少中文字体只影响标注显示,不影响计算。本文数值结果使用 NumPy 1.26.4、Matplotlib 3.10.0 生成。